沙地防陷骑行攻略,越野摩托车靴与后刹微控防滑技巧
沙地骑行物理特性与防陷核心逻辑 沙地骑行与硬地驾驶有着本质的区别,其核心难点在于轮胎无法获得足够的抓地力进行有效牵引。当摩托车陷入松软沙层时,轮胎下方的支撑力迅速衰减,导致车轮空转并像铲子一样向下挖
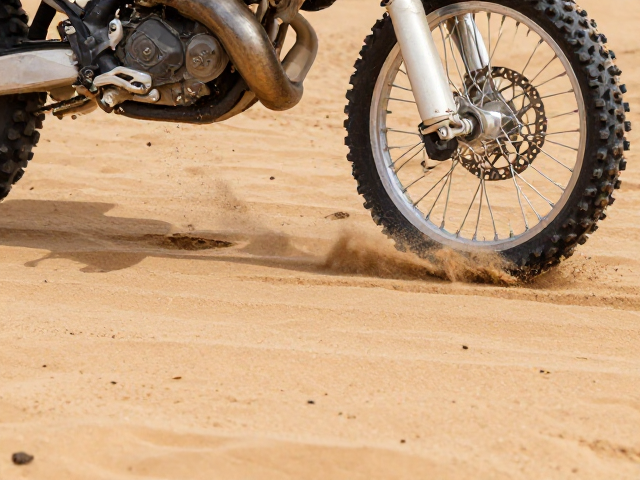
沙地骑行物理特性与防陷核心逻辑 沙地骑行与硬地驾驶有着本质的区别,其核心难点在于轮胎无法获得足够的抓地力进行有效牵引。当摩托车陷入松软沙层时,轮胎下方的支撑力迅速衰减,导致车轮空转并像铲子一样向下挖
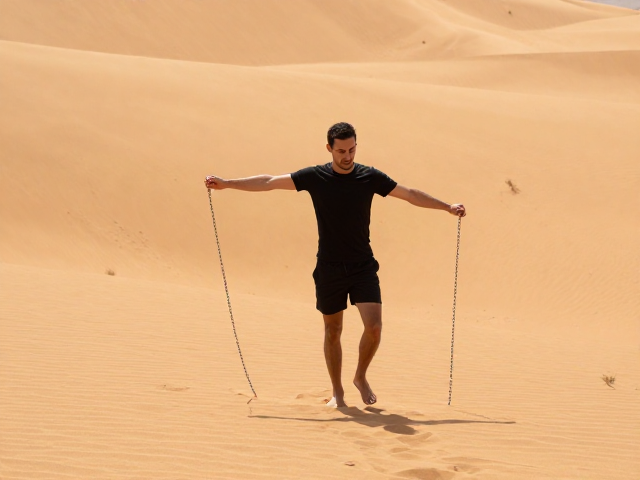
沙丘地形下的姿态控制与手臂放松机制 在沙丘越野驾驶中,车辆的动力传递效率与驾驶员的操控反馈紧密相连,而手臂的僵硬往往是导致方向失控的首要隐患。当车轮陷入松软沙层,底盘与地面产生剧烈且高频的震动,若驾
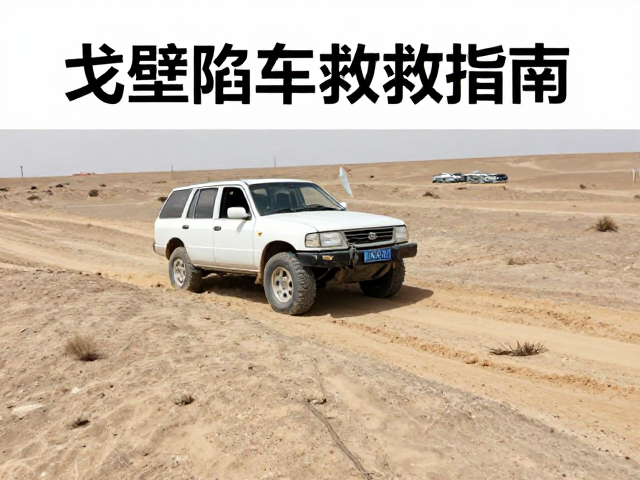
戈壁陷车前的核心判断与预防 戈壁与沙漠地带的脱困难度远高于常规公路,其核心难点在于沙粒或软土缺乏承重能力,车辆一旦陷入,轮胎会像在流沙中一样空转下陷。许多驾驶员在遭遇困境时,第一反应往往是猛踩油门,
车辆载荷管理与机械状态前置检查 长途穿越满载爬坡对车辆的动力输出和制动系统构成极大挑战,出发前的机械状态确认是安全底线。轮胎胎压需根据载重情况进行调整,通常满载状态下建议略高于标准值以支撑胎壁,但需
夜间越野迷路的困境与物理路标的核心价值 夜间越野驾驶面临着极端的视觉挑战,车灯的有效照射范围通常仅能覆盖前方几十米至百余米的区域,一旦偏离既定路线,周围环境的特征会迅速模糊,导致方向感丧失。在这种高
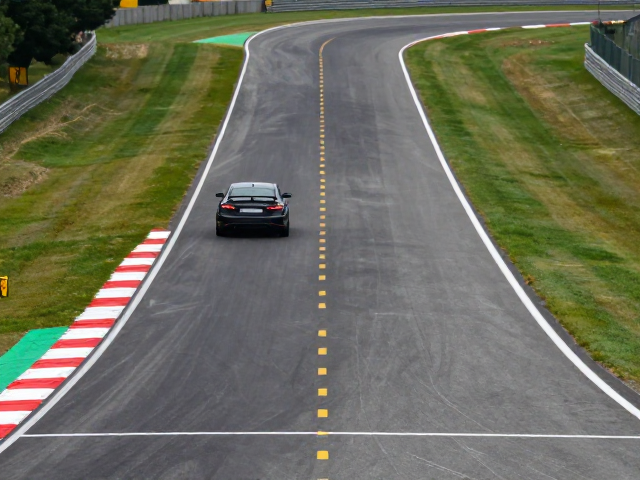
视线锚点与路径预判的核心逻辑 赛道驾驶中,视线并非简单的视觉捕捉,而是大脑处理动态信息的前置过滤器。许多驾驶者容易陷入“盯着车头看”的误区,导致车辆严格跟随视线落点,从而在弯道中过早转向或晚于理想线
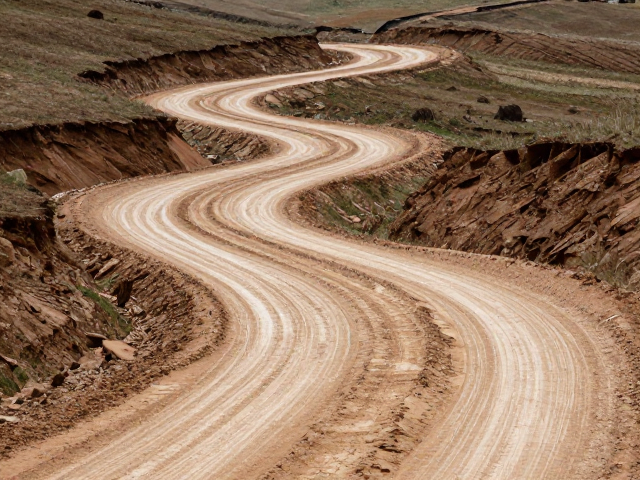
起伏山路的动态重心管理 在连续起伏的盘山公路行驶时,车辆重心的剧烈转移是造成操控不稳的核心因素。当车辆驶上坡顶时,前轮抓地力因重心后移而减弱,此时若急踩油门,极易引发转向不足;而在下坡接平路或进入凹
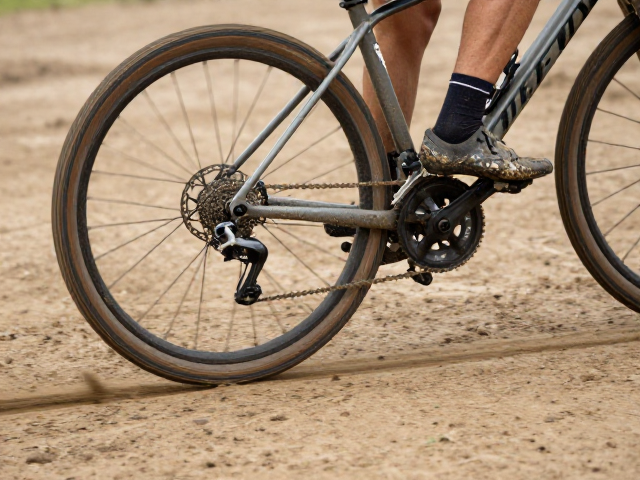
泥地骑行中制动系统的物理特性分析 在泥泞湿滑的路面环境中,轮胎与地面的接触面会形成一层润滑介质,这直接削弱了橡胶与泥土之间的摩擦系数。当车轮发生空转或打滑时,传统的线性制动思维往往会导致车辆失控。前
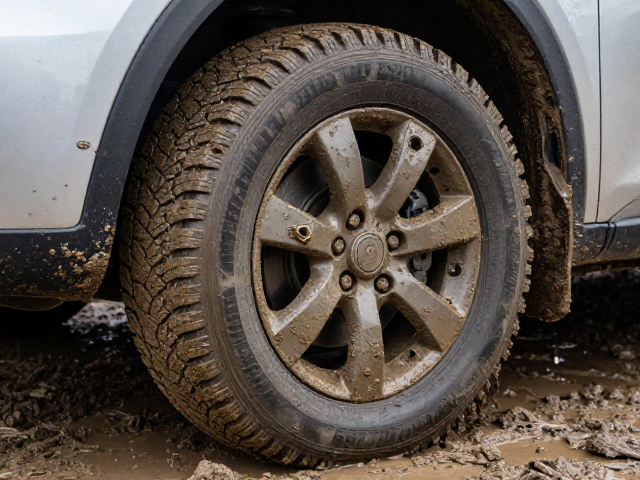
物理机制:泥浆覆盖对轮胎接地特性的改变 当车辆陷入烂泥或高粘度淤泥环境中,轮胎表面的胎纹会被厚重的泥浆完全填充并覆盖。这种覆盖行为直接破坏了轮胎与地面之间的微观接触界面,使得原本依靠胎纹咬合泥土来提
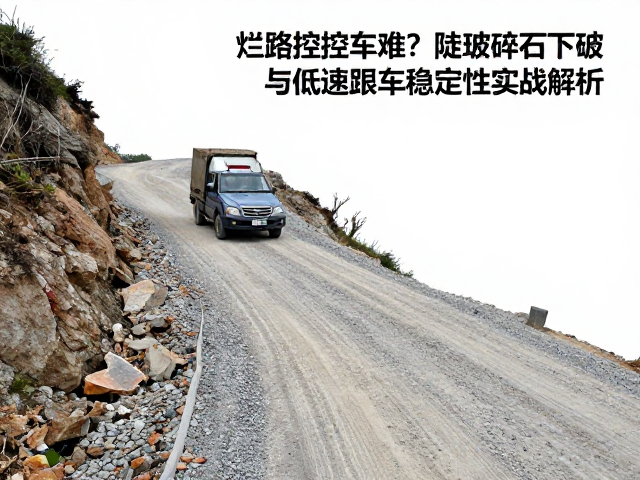
烂路控车核心逻辑与底盘动态响应 在非铺装路面或复杂路况中,车辆失控往往源于轮胎与地面接触状态的突变。当车轮陷入碎石或松软土层时,接地面积的不规则变化会导致侧向抓地力瞬间衰减,此时驾驶员若过度依赖方向
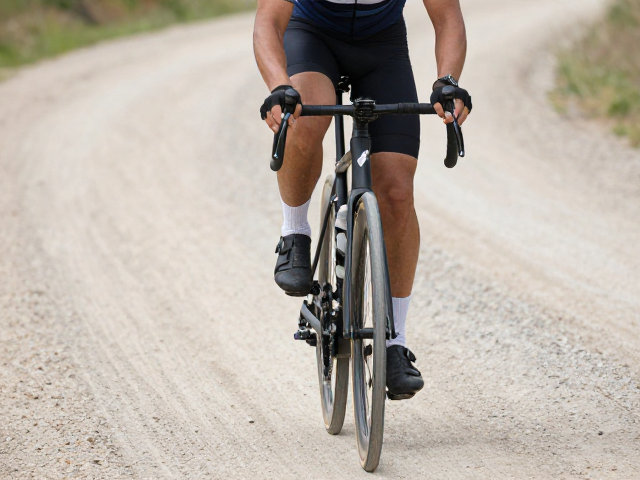
跟趾动作的核心逻辑与机械原理 砂石路面的附着力远低于铺装路面,轮胎与地面之间的摩擦力处于临界状态,任何突兀的动力中断或扭矩突变都极易引发车尾滑动或推头现象。跟趾动作(Heel & Toe)的核心目的
颠簸路面下的制动稳定性控制 在非铺装路面或碎石路段行驶时,车轮与地面的接触状态处于高度动态变化中,传统的直线制动逻辑往往会导致车辆重心剧烈前移,引发悬挂压缩过度甚至触底。驾驶员需要建立基于路面反馈的