非铺装路面下的轮胎力学与动力传递
非铺装路面的核心特征在于附着力系数的不稳定性,从碎石、泥泞到松散沙土,路面颗粒间的剪切力会直接改变车辆循迹性。在这种环境下,轮胎并非像柏油路面那样提供稳定的摩擦力,而是需要通过胎面花纹与地面介质产生复杂的嵌入与咬合效应。当车轮陷入松软土层时,正常的驱动力会被土壤的形变吸收,导致车辆出现“空转”或陷车现象。此时,驾驶员对油门的每一次细微扰动,都会通过传动系统放大为轮胎转速的剧烈变化,进而破坏车辆原本的动态平衡。
线性控制的核心在于建立脚部动作与发动机扭矩输出之间的平滑映射。不同于铺装路面上追求跟趾动作或快速跟油的驾驶风格,非铺装路段要求油门踏板像海绵一样具有缓冲感。驾驶员需要感知发动机转速表指针的摆动幅度,而非仅仅关注车速。当感觉到车轮开始失去抓地力或转速异常攀升时,必须迅速减小开度,让扭矩输出回落至轮胎能维持滚动而非滑转的临界点。这种控制不是机械式的固定比例调节,而是需要根据路面反馈进行毫秒级的动态修正,使动力输出始终处于牵引力极限的边缘而非突破点。
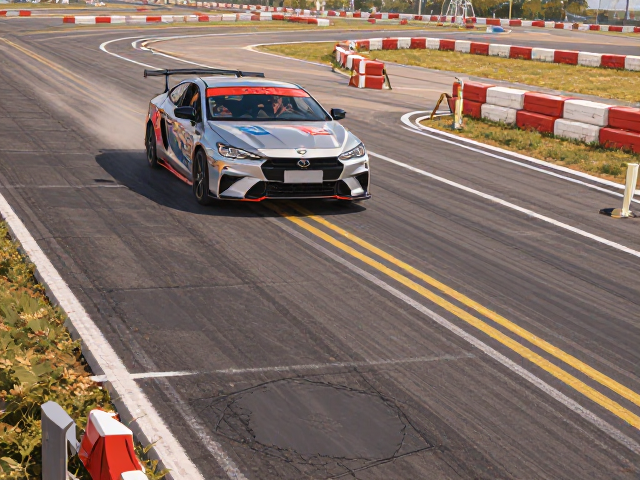
封闭场地绕桩中的重心转移与油门协同
封闭场地绕桩测试通常用于验证车辆底盘的动态响应特性,其本质是在有限空间内通过连续的方向盘输入引发车身的侧倾与横摆。在这一过程中,油门扮演着调节重心分布的关键角色。轻踩油门会促使重心前移,增加前轮垂直载荷,从而提升转向响应速度;反之,松油门则使重心后移,后轮附着力增加,有助于稳定车尾姿态。驾驶员需要通过油门的深浅变化,配合方向盘的转角,精细调控车身的侧倾角度,防止因重心突变导致轮胎突破抓地力极限。
线性控制在此场景下表现为对横向加速度的平滑管理。急加速或急减速都会打破悬架系统的几何平衡,导致转向不足或转向过度。驾驶员需保持油门踏板的平稳过渡,避免动力输出的阶跃式变化。在入弯前,保持稳定的油门开度有助于悬架压缩并确立初始姿态;在弯中维持轻微且恒定的油门压力,可以利用牵引力将车辆“拉”出弯道,同时抑制车尾的摆动。这种控制技巧要求驾驶员具备极高的脚感细腻度,能够感知车身姿态的微小偏移,并通过油门的微调进行纠偏,使车辆严格遵循预定的行驶轨迹。
油门踏板的生物力学反馈与肌肉记忆
实现线性控制的基础在于驾驶员脚部对踏板行程的精确感知与执行。脚掌与油门踏板之间应保持稳定的接触面积,通过脚踝而非整个腿部的小幅度摆动来调节开度。这种生物力学机制能够减少肌肉抖动带来的动作误差,提高控制精度。在实际操作中,驾驶员需刻意练习“预压”动作,即在需要增加动力前,提前施加轻微的压力,避免动力输出的迟滞。这种预压动作能够抵消油门踏板内部的机械间隙,使发动机响应更加跟脚。
肌肉记忆的建立需要大量的重复性场景训练。驾驶员应在不同路况、不同车速下反复体验油门开度与车辆动态变化的对应关系。通过感知车身姿态、轮胎声音以及发动机转速的变化,逐步构建起大脑与肢体之间的快速反馈回路。例如,在遇到碎石路段时,身体会本能地感知到轮胎的跳动,此时脚部需自动做出减小开度的反应。这种条件反射式的控制能够缩短决策时间,在突发路况变化时提供更跟手的车辆响应,从而提升驾驶的安全性与可控性。
常见误区与修正策略
许多驾驶员在非铺装路段或绕桩时容易陷入“跟死油门”或“点刹式松油”的误区。跟死油门会导致发动机转速飙升,动力输出远超轮胎抓地力上限,引发打滑或失控;而频繁的松油再加油则会造成动力中断,破坏车辆动态平衡,使车身姿态变得僵硬。此外,过度依赖方向盘修正而忽视油门控制也是常见错误,这会导致转向系统负荷过大,加剧轮胎磨损并降低操控效率。
修正这些误区需要回归基础,强化对车辆动态的预判能力。驾驶员应学会通过观察前方路况预判需要的动力输出,提前调整油门开度,而非在车轮打滑后才被动反应。在绕桩练习中,可设置明确的视觉标记点,要求自己在到达标记点时保持特定的油门开度,以此强化线性控制的稳定性。同时,借助车辆仪表盘数据或专业设备记录油门开度与车速的变化曲线,分析动力输出的平滑度,通过数据反馈优化脚部动作,逐步消除顿挫感,实现真正的线性驾驭。