夜间山路驾驶的视觉生理极限
人类视网膜中的视杆细胞负责弱光环境下的视觉感知,其灵敏度虽高于负责色彩和细节的视锥细胞,但在完全无光或极低照度条件下,人眼的分辨率会急剧下降。在山区道路行驶时,夜间环境下的有效视距通常会缩短至白天的一半甚至更短,这意味着驾驶员发现障碍物并做出反应的时间窗口被大幅压缩。这种生理上的局限性使得传统的“看清即安全”的认知在暗夜环境中失效,必须依赖额外的技术手段来弥补视觉信息的缺失。
车灯的光束形态与色温直接决定了路面纹理与潜在危险的可见度。高高色温(如5000K以上)的光线虽然看起来更亮,但在雨雾或潮湿的山路空气中容易发生瑞利散射,导致前方出现一片白茫茫的光幕,反而降低了对比度。相比之下,接近自然光的低色温光源配合合理的配光,能更好地保留路面坑洼、碎石以及边缘轮廓的阴影细节,为驾驶员提供更具参考价值的深度信息。
反光标识的光学反射机制
反光材料的工作原理基于回归反射效应,其核心结构由微棱镜或玻璃珠阵列构成,能将入射光线沿原路反射回光源方向。在夜间行车中,这意味着只有当驾驶员的眼睛位于车灯光轴附近时,才能接收到高强度的反射光信号。反光标识的逆反射系数是衡量其性能的关键指标,不同等级的反光膜在标准入射角和观察角下,其亮度表现存在显著差异,这直接影响了夜间识别的距离阈值。
山区道路常设置连续的反光道钉或轮廓标,这些设施通过高亮度的反射面在黑暗中形成清晰的路径引导线。然而,反光效率会随着入射角的增大而迅速衰减,当车辆偏离车道中心或处于弯道外侧时,驾驶员接收到的反射光强度会显著减弱。因此,依赖反光标识进行控车,需要驾驶员不断根据反射光的强弱变化来判断车位与道路边缘的距离,这种动态的视觉反馈是夜间安全驾驶的重要依据。
高难度地形的视觉补偿策略
在急弯、陡坡或连续S型路段,驾驶员需主动调整头部姿态与视线焦点,以克服车灯照射范围的局限性。视线应尽可能投向弯道出口或道路延伸的远方,利用周边视觉捕捉路缘反光标识的连续性,而非死盯车头前方有限的光斑区域。这种“远看定位、近看修正”的视觉策略,能够提前预判道路走向,减少因视线盲区导致的方向误判。
同时,大脑需要整合听觉与触觉信息进行多维度的空间感知。轮胎与路面摩擦的声音变化、方向盘反馈的阻力以及车身姿态的细微倾斜,都能辅助判断当前车辆的抓地力状态和行驶轨迹。在视觉信息受限的情况下,这种多感官协同的补偿机制能够帮助驾驶员在低能见度环境中维持对车辆动态平衡的控制,避免因地形突变引发的失控风险。
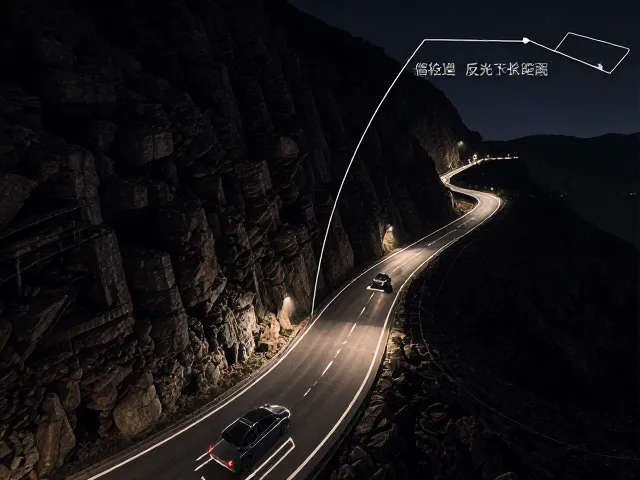
识别距离与反应时间的物理约束
根据交通工程学中的停车视距公式,反应距离与车速成正比,而制动距离与车速的平方成正比。在夜间山路环境中,由于有效识别距离受限,驾驶员发现危险点的时刻往往晚于白天。若路面附着系数因潮湿、砂石或低温而降低,制动效能进一步衰减,现有的识别距离可能不足以支撑车辆完全停下。因此,夜间山路的驾驶速度必须严格匹配当前的可视距离,确保停车视距大于反应距离与制动距离之和。
数据表明,在能见度不足50米的夜间山区路段,建议车速控制在30公里/小时以内,以保留足够的决策与操作冗余。驾驶员应定期清洁挡风玻璃与车灯镜片,去除油膜与污渍,这些细微的附着物会显著散射光线,降低对比度并缩短有效识别距离。保持光学系统的洁净与车辆灯光系统的正常运作,是维持夜间视觉补偿能力的基础前提。